 Miltech
Skylark Labs показала гуманоїдного робота для пошуку вибухонебезпечних предметів
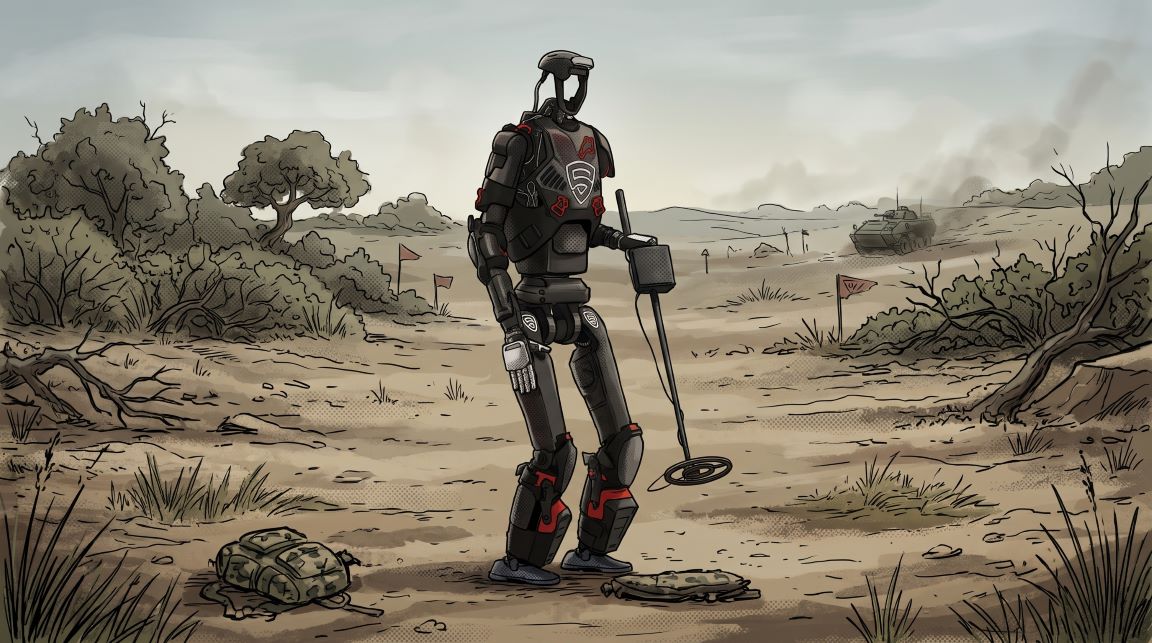
Пошук імовірно замінованої місцевості наражає людей на небезпеку. Skylark Labs показала гуманоїдного робота, який може виконувати таку роботу зі звичайним ручним металодетектором: обстежувати землю та реагувати на звуковий сигнал під наглядом людини. Мета — тримати фахівців із знешкодження вибухонебезпечних предметів (EOD) подалі від підозрілих ділянок, поки вони контролюють пошук і оцінюють його результати.
Під час експерименту, проведеного для постачальника обладнання для EOD, робот узяв детектор, обстежив визначену ділянку, а почувши сигнал — зупинився та відступив. Для кожного кроку не потрібно було віддавати окрему команду.
За словами Skylark Labs, під час виконання завдання робот орієнтувався на візуальні й аудіосигнали. Звук детектора ставав вхідними даними для наступної дії — машина пов’язувала отриманий сигнал зі своєю поведінкою. На відео компанії гуманоїд обстежує місцевість просто неба, паралельно з людиною, яка виконує той самий пошук.
«Наші клієнти вже мають детектори, яким довіряють. Робот, який навчається пошуку у фахівців і працює з тим самим обладнанням, віддаляє людей від найнебезпечніших моментів, не додаючи їм роботи», — представник постачальника обладнання для EOD.
Загроза залишається постійною. За даними організації Action on Armed Violence, у 2015–2024 роках у 94 країнах зафіксували 10 376 інцидентів із саморобними вибуховими пристроями (IED). Вони спричинили загибель або поранення 83 529 цивільних. Підозрілі пристрої також можуть зупиняти рух, обмежувати доступ і змушувати персонал змінювати маршрути.
Підрозділи EOD уже використовують роботів. У 2022 році Повітряні сили США почали розгортання 170 систем L3Harris T7 — гусеничних машин, якими керує оператор. Skylark розробляє гуманоїда, здатного виконувати доручений пошук без того, щоб людина спрямовувала кожен його рух.
Гуманоїдна форма — ключова для такого підходу. Руки, досяжність і постава робота дають йому змогу працювати з обладнанням, створеним для людей, зокрема з детекторами, які вже використовують фахівці EOD. Навчання роботів роботі з такими інструментами зменшує потребу переробляти обладнання під машину. Практична мета — витрачати менше часу на керування роботом і зменшити ризик для людей на передньому краї пошуку.
Здатність до навчання забезпечують Continual Field-Adaptive Models (CFAM) від Skylark. Фахівці показують, як працювати зі знайомим обладнанням і проводити пошук. За словами компанії, навичку пошуку з детектором робот засвоїв за кілька хвилин демонстрації людини. Моделі розроблені так, щоб адаптуватися безпосередньо на пристрої під час роботи робота, без окремого циклу перенавчання.
У випробуванні маніпуляцій із предметами в реальних умовах CFAM забезпечила приблизно на 30% вищу успішність виконання завдань, ніж стандартна модель. В окремому тестуванні вона показала результат на рівні стандартної моделі, використавши лише 40% навчальних даних. Крім того, CFAM опановувала нові навички з незначною втратою попередніх. Ефективність у нових умовах пошуку ще перевіряють.
«Найбільший ризик припадає на перші кроки по ще не обстеженій землі. Якщо машина може зменшити ризик для людей і водночас розпізнавати невідоме, спеціалізоване судження можна залишити для найскладніших завдань. Це можливо лише тоді, коли ми можемо легко поєднувати машинне сенсорне сприйняття та людське судження, щоб отримати спільне розуміння, недосяжне для кожної із систем окремо», — сказав генерал-лейтенант Корпусу морської піхоти США у відставці Майкл С. Ґроен, колишній директор Об’єднаного центру штучного інтелекту Пентагону та член Ради з питань оборони Skylark Labs
Продемонстрована система допомагає виявляти загрози. Фізичне поводження з вибухонебезпечними предметами та їх знешкодження залишаються цілями розробки. Користь гуманоїда залежатиме від того, чи зможе він надійно виконувати визначений пошук, аби фахівець міг наглядати за ним із безпечнішої відстані, а не першим виходити на ще не обстежену ділянку.
«Наша місія — дати машинам, зокрема гуманоїдам, змогу самостійно виконувати завдання зі знешкодження вибухонебезпечних предметів, не наражаючи людей на потенційно смертельні загрози. Ми створюємо ШІ-мозок, який допоможе машинам ефективно навчатися й адаптуватися до незнайомих об’єктів, місцевості та мінливих умов, щоб зробити їх надійними й ефективними в складних операціях EOD», — сказав Амарджот Сінгх, засновник і генеральний директор Skylark Labs.
У довгостроковій перспективі Skylark планує створити команду гуманоїдів, які працюватимуть разом. Її платформа Hive для координації кількох машин уже використовується в нафтогазових операціях у США, Індії та на Близькому Сході. У сфері EOD вона могла б дати змогу роботам розподіляти пошукову ділянку, обмінюватися знахідками й передавати завдання одне одному в разі зміни умов, тоді як за командою наглядав би один фахівець.
Нагадаємо, раніше токійська компанія Enactic представила OpenArm 2.0 — роботизовану руку з відкритою апаратною частиною, сімома ступенями свободи та двостороннім силовим зворотним зв’язком, створену для досліджень у сфері фізичного ШІ та дистанційного керування.

 Техно
 Штучний Інтелект
 Ad Lucem