
30.09.2026 13:06
OpenArm 2.0 — роботизована рука з 7 ступенями свободи та двостороннім силовим зворотним зв’язком
OpenArm 2.0 від токійської компанії Enactic — роботизована рука з відкритою апаратною частиною та сімома ступенями свободи. Її розробили для досліджень у сфері фізичного ШІ, дистанційного керування й збирання даних під час взаємодії з об’єктами. У конструкції використано редукторні приводи з квазіпрямим приводом (QDD), які можна провертати вручну та які підтримують податливі рухи й двосторонній силовий зворотний зв’язок.
Номінальне корисне навантаження руки становить 4,1 кг, пікове — 6 кг. Система підтримує керування через CAN-FD із частотою 1 кГц. Компактний паралельний захват оснащений камерою для зйомки з руки робота, а його пальці можна замінювати. До екосистеми також належать OpenArm Cell для стандартизованого тестування та OpenArm KER — безмоторна копія для дистанційного керування й збирання даних. Відкриті CAD-файли, специфікація компонентів, прошивки, програмне забезпечення керування, підтримка ROS 2, MuJoCo та Isaac Lab і інструменти для роботи з наборами даних призначені для досліджень імітаційного та навчання з підкріпленням, перенесення симуляції на реальне обладнання й роботизованих маніпуляцій.
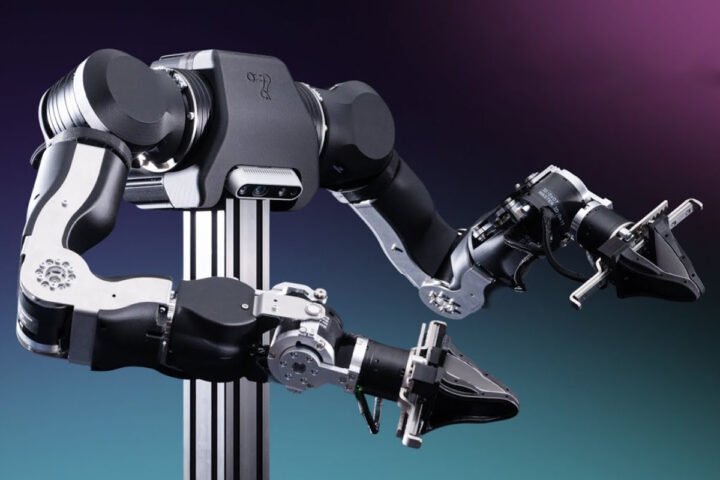
Технічні характеристики OpenArm 2.0
- Зв’язок: CAN-FD — рекомендований режим, номінальна швидкість 1 Мбіт/с, швидкість передавання даних 5 Мбіт/с, цикл керування 1 кГц; є резервний режим Classic CAN 2.0 зі швидкістю 1 Мбіт/с. Записування ідентифікаторів двигунів і параметрів виконується налагоджувальним інструментом Damiao через UART зі швидкістю 921 600 біт/с. Підключення до комп’ютера — через Linux SocketCAN в Ubuntu 22.04 або 24.04; вбудованого комп’ютера немає.
- Ступені свободи: 7 осей руки та паралельний затискний захват — разом 8 приводів. У дворукій системі — 14 ступенів свободи рук і два захвати.
- Двигуни та приводи: на кожну руку припадає 8 двигунів Damiao з QDD або планетарними редукторами з низьким передавальним числом; використовується протокол Damiao.
- 2 × DAMIAO DM-J8009P-2EC для J1 і J2 — плечові осі з високим навантаженням; номінальний момент 20 Н·м, піковий 40 Н·м, передавальне число 9:1.
- 1 × DAMIAO DM-J4340P-2EC для J3 — верхня частина руки, високе навантаження; номінальний момент 9 Н·м, піковий 27 Н·м.
- 1 × DAMIAO DM-J4340-2EC для J4 — лікоть, середнє навантаження; серія 4340 не належить до QDD. Номінальний момент 9 Н·м, піковий 27 Н·м.
- 4 × DAMIAO DM-J4310-2EC V1.1 для J5, J6, J7 і захвата — зап’ясток і кисть; номінальний момент 3 Н·м, піковий 7 Н·м.
- Корисне навантаження разом із кінцевим інструментом: номінальні 4,1 кг утримуються одну хвилину в найгіршому положенні — з повністю витягнутою рукою. Пікові 6 кг — переміщення в найгірше положення за 3 секунди та утримання протягом 1 секунди. Якщо встановлено інструмент масою 1,5 кг, залишкове навантаження становить приблизно 2,6 кг номінально або 4,5 кг піково.
- Досяжність: 606 мм — значення, наведене партнером OpenArm і в CAD-файлах.
- Захват: компактний двопальцевий паралельний затискний механізм; максимальне розкриття губок — 88 мм, у закритому положенні вони торкаються одна одної. Поворот ротора від закритого до відкритого положення — 60°, нуль двигуна відповідає повністю закритому захвату. Напрямні та з’єднувальні елементи оснащені кульковими підшипниками для силового зворотного зв’язку й двостороннього дистанційного керування. У версії 2.0 є внутрішня RGB-камера. Для огляду з рівня грудей або згори підтримується Intel RealSense D435, для крупного плану із зап’ястка — D405. Власні інструменти можна встановлювати, замінивши інтерфейсну деталь J8_B.
- Енкодери: магнітні, 14-бітні, з одним обертом; на кожному двигуні є два енкодери — на виході та роторі.
- Режими керування: режим Damiao MIT із параметрами kp, kd, q, dq і tau, а також режими позиції та швидкості Damiao.
- Безпека: механічні обмежувачі на кожній осі; QDD-приводи та редуктори з низьким передавальним числом можна провернути вручну, тож рука поступається під час контакту. Драйвери Damiao захищають від перегрівання, перенапруги, зниженої напруги й надмірного струму. SocketCAN обробляє втрату зв’язку або стан bus-off; після bus-off інтерфейс може залишитися вимкненим. До комплектації Cell входять світлові завіси або датчики зони, аварійна кнопка зупинки та калібрувальний стенд.
- Живлення: двигуни працюють від постійного струму 24 В; для 8009P також підтримується 24–48 В. Номінальний і піковий струм кожного 8009P — 20 А та 50 А; для двигунів 4340 і 4310 номінальний струм становить 2,5 А. Орієнтовне споживання OpenArm Cell — 480 Вт плюс комп’ютер.
- Розміри: антропоморфні пропорції відповідають людині зростом приблизно 160–165 см. Опорна плита — 190 × 250 мм, товщина 8 мм, крок отворів 30 мм, 48 отворів із різьбою M6.
- Вага: приблизно 5,5 кг на руку.
- Матеріали: алюміній і нержавіюча сталь у конструкційних деталях і компонентах, що зазнають високих навантажень; корпуси надруковані на 3D-принтері.
OpenArm Cell для оцінювання системи
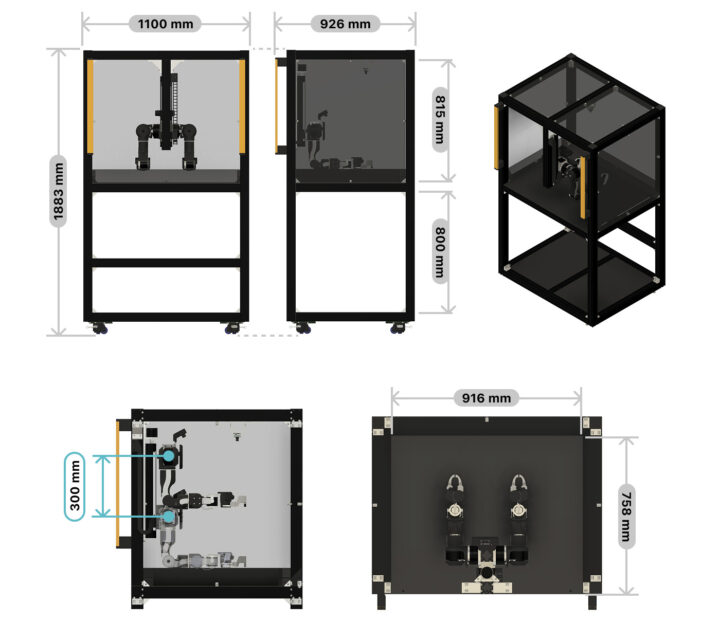
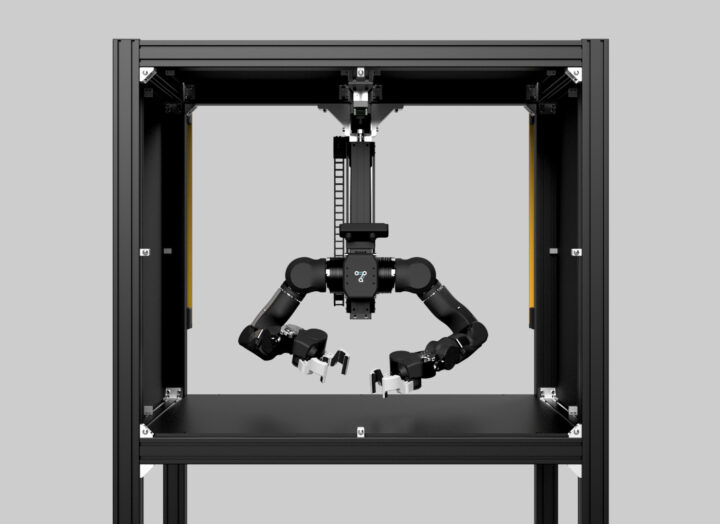
OpenArm Cell — захисне робоче середовище для стандартизованого оцінювання, зібране з алюмінієвих профілів MISUMI. Воно важить близько 100 кг і має моторизований підіймач осі Z, що дає змогу регулювати висоту робочої зони. Окремий калібрувальний стенд встановлює руку у фіксоване нульове положення, щоб початкова позиція була однаковою під час різних налаштувань. Світлові завіси зупиняють робота, якщо хтось заходить у робочу зону.
Безмоторний контролер OpenArm KER
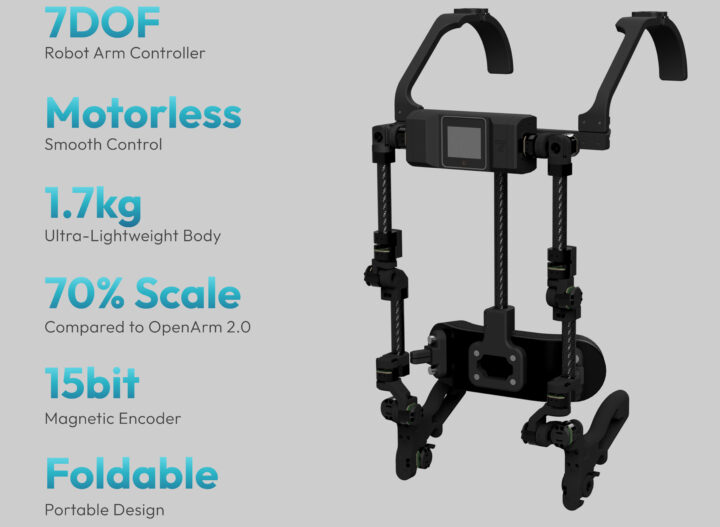
Третя частина проєкту — OpenArm KER (Kinematic Equivalent Replica), безмоторна ведуча рука для дистанційного керування. Вона має таку саму конфігурацію суглобів і розміри ланок, як OpenArm, що забезпечує відображення рухів у масштабі 1:1. Замість двигунів у KER встановлено 16 магнітних енкодерів і підшипникові шарніри. Завдяки цьому оператор може рухати рукою з невеликим опором під час тривалих сеансів збирання даних. KER входить до лінійки OpenArm 2.0, але дату повного випуску ще не оголосили.
Програмне забезпечення та відкриті файли
OpenArm керується програмним забезпеченням на комп’ютері з Linux та Ubuntu 22.04 або 24.04; зв’язок із рукою відбувається через SocketCAN. Відкритий програмний стек охоплює бібліотеки CAN-FD мовами C++ і Python, ROS 2, конфігурації MoveIt2 для дворукої роботи, а також вузли Dora для збирання даних і дистанційного керування. Підтримуються MuJoCo, Isaac Lab, LeRobot від Hugging Face і бібліотека mink для кінематичних розрахунків.
Платформа також містить OpenArm Online: дослідники можуть завантажувати навчені політики у вигляді Docker-контейнерів і оцінювати їх у симульованих завданнях через браузер. CAD-файли апаратної частини у форматах STEP, STL і Fusion 360 поширюються за ліцензією CERN-OHL-S-2.0, більшість програмних репозиторіїв — за ліцензією Apache 2.0. Файли апаратної частини, програмне забезпечення, CAD-моделі та інші ресурси проєкту доступні на GitHub і сторінці документації.
Раніше також описували інші відкриті роботизовані руки: Waveshare RoArm-M2 на ESP32 із чотирма ступенями свободи, Yahboom DOFBOT із шістьма ступенями свободи й Jetson Nano для машинного зору, а також Seeed Studio reBot Arm B601-DM із шістьма осями та паралельним захватом, призначений для навчання втіленого ШІ. OpenArm 2.0 — конструкція з двигунами QDD, корпусом з алюмінію та нержавіючої сталі, номінальним навантаженням 4,1 кг і піковим 6 кг.
Постачання та ціни
Enactic не продає OpenArm безпосередньо, а працює із сертифікованими виробниками. Один із них — WowRobo: OpenArm 2.0 коштує від $6 500, OpenArm Cell — $6 200, а OpenArm KER — $2 599. Виробник вказує строк постачання 20–40 днів і доставлення по всьому світу. Японська RT Corporation також постачає зібрані та перевірені пристрої OpenArm; ціну надають за запитом. Технічні характеристики, навчальні матеріали й CAD-файли опубліковані на сайті OpenArm.
Нагадаємо, м’який роботизований захват, надрукований на 3D-принтері за один раз, працює без електроніки: вбудовані датчики й система клапанів дають йому змогу захоплювати, утримувати та відпускати предмети.
)
)
