
 Техно
Чому перевіряти системи автоматизованого керування автомобілем складніше, ніж здається
Багато хто вважає, що найскладніше в автоматизованому керуванні — створити саму технологію. Адже навчити автомобіль розпізнавати дорожні знаки, виявляти пішоходів, триматися смуги та реагувати на складні ситуації на дорозі — неабиякий інженерний виклик.
Так і є. Але чимало автомобільних інженерів сказали б, що складніша робота починається потім: як довести, що система працює безпечно?
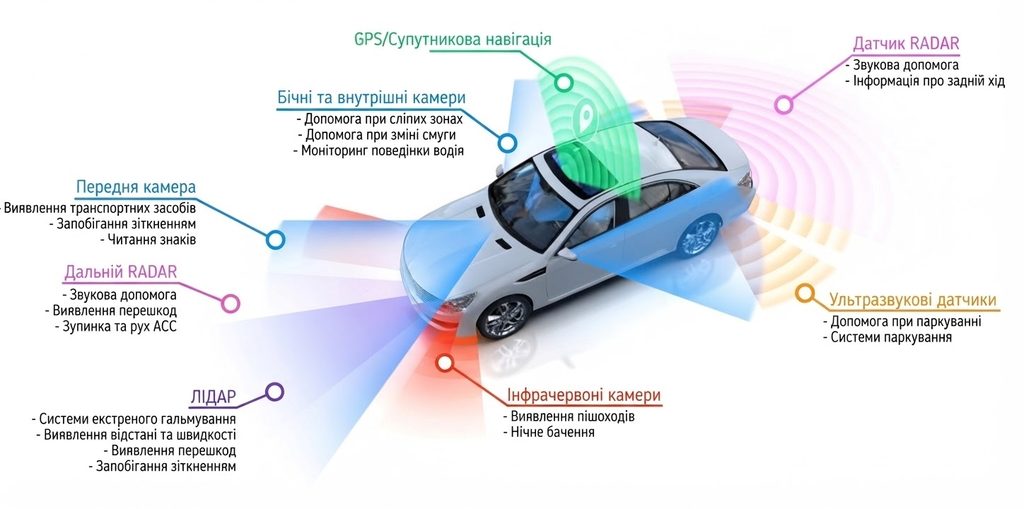
Із поширенням автомобілів, у яких дедалі більше функцій визначає програмне забезпечення, валідація стала одним із найважливіших і найскладніших етапів розробки удосконаленої системи допомоги водієві. Це процес оцінювання того, чи надійно працюють системи допомоги водієві в різних сценаріях руху, умовах довкілля, конфігураціях системи та версіях програмного забезпечення. Завдання вже не лише в тому, щоб створити інтелектуальну систему, а й у тому, щоб довести її надійність у майже необмеженій кількості ситуацій.
Одного успішного тест-драйву недостатньо
Уявімо, що нова функція удосконаленої системи допомоги водієві (ADAS) успішно працює в завантаженому міському середовищі. Автомобіль розпізнає знаки, дотримується безпечної дистанції та належно реагує на інші транспортні засоби й пішоходів. Чи означає це, що система готова?
Не обов’язково. Один тест-драйв охоплює лише певне поєднання умов:
- Одна дорога
- Один сценарій руху
- Одна погодна умова
- Один варіант освітлення
- Одна конфігурація автомобіля
- Одна версія програмного забезпечення
Наступна поїздка може відбуватися зовсім інакше:
- Дитина може раптово вибігти на дорогу.
- Дощ може погіршити видимість.
- Дорожня розмітка може бути частково стертою.
- Інші автомобілі можуть поводитися непередбачувано.
Справжній виклик — не раз довести, що система працює, а підтвердити її стабільну роботу в незліченній кількості різних ситуацій.
Проблема сценаріїв
У валідації ADAS сценарій — це ситуація на дорозі, визначена такими складниками, як конфігурація дороги, учасники руху, поведінка транспортних засобів, погода, освітлення та умови роботи сенсорів. Зміна лише однієї змінної створює новий сценарій.
Якщо врахувати тисячі доріг, погодних умов, ситуацій на дорозі та конфігурацій автомобіля, з якими може зіткнутися система автоматизованого керування, кількість варіантів стрімко зростає. Інженери називають це вибуховим зростанням кількості сценаріїв. Їх надто багато, щоб перевірити лише традиційними фізичними випробуваннями.
Складність не в створенні сценаріїв, а в керуванні ними
Більшість організацій уже не мають труднощів зі створенням кількох тестових сценаріїв. Справжній виклик починається тоді, коли їх стають тисячі, сотні тисяч або навіть мільйони варіантів.
Сучасним командам ADAS потрібно з’ясовувати:
- Які сценарії найважливіші для безпеки?
- Які комбінації вже перевірили?
- Якого рівня охоплення сценаріїв достатньо?
- Які сценарії потрібно повторно запускати після оновлення програмного забезпечення?
- Як автоматизувати регресійне тестування в міру розробки?
Тому валідація дедалі менше зосереджується на окремих тест-кейсах і дедалі більше — на керуванні наборами сценаріїв, вимірюванні охоплення та постійному оцінюванні змін у програмному забезпеченні.
Саме тут симуляція перестає бути просто віртуальним водінням і стає частиною ширшого процесу валідації.
Найважливішими можуть бути рідкісні події
Парадоксально, але одні з найважливіших ситуацій для перевірки трапляються найрідше. Їх часто називають граничними випадками:
- Пішохід раптово виходить з-за припаркованих автомобілів
- Велосипедист наближається з неочікуваного боку
- Тимчасова зона дорожніх робіт
- Незвична поведінка учасників руху
- Погана погода в поєднанні з низькою видимістю
Такі події можуть рідко траплятися в реальному світі, але часто становлять найбільший ризик для безпеки. Щоб знайти достатньо прикладів під час самих лише дорожніх випробувань, потрібні значні час і зусилля. У багатьох випадках інженерам необхідно багаторазово відтворювати ситуації в контрольованих умовах.
Чому самих фізичних випробувань недостатньо
Дорожні випробування залишаються важливою частиною розробки автомобілів. Повністю замінити оцінювання автомобіля в реальних умовах неможливо. Однак із розширенням функцій ADAS дедалі помітнішими стають обмеження фізичних випробувань:
- Автомобілі потрібно довго випробовувати на дорогах.
- Тести складно відтворити точно.
- Умови довкілля постійно змінюються.
- Рідкісні події важко викликати за потреби.
- Зі збільшенням масштабів випробувань істотно зростають витрати.
Поєднання віртуальної та фізичної валідації
Обмеження фізичних випробувань не означають, що дорожні тести й випробування на полігонах стають менш важливими. Можливість полягає в тому, щоб тісніше поєднати їх із симуляцією.
Один із прикладів — Daimler Truck, яка публічно описувала підхід до валідації систем допомоги водієві для підвищення безпеки: він поєднує симуляцію, випробування на полігоні та оцінювання на дорогах загального користування.
У такому процесі симуляція допомагає дослідити ширше коло ситуацій і виявити важливі граничні випадки до того, як окремі сценарії перейдуть до контрольованих фізичних випробувань. Результати фізичних тестів можуть стати додатковим джерелом даних для розуміння поведінки системи.
Це відображає важливу зміну у валідації ADAS: віртуальні та фізичні випробування не конкурують між собою. Найбільшу користь вони дають тоді, коли об’єднані в одному процесі валідації.
Навіщо потрібна відтворюваність
Поєднання віртуальної та фізичної валідації підкреслює ще одну важливу вимогу — відтворюваність. Інженерам недостатньо отримати успішні результати: вони мають бути впевнені, що їх можна повторити. Якщо під час тестування стався небезпечний зближений роз’їзд, можливість багаторазово відтворити ту саму ситуацію дає змогу:
- Дослідити першопричини
- Порівняти різні версії програмного забезпечення
- Перевірити виправлення
- Виміряти покращення
- Оцінити роботу сенсорів
Відтворюваність перетворює тестування зі спостереження на інженерну роботу. Без неї значно складніше зрозуміти поведінку системи.
Чому симуляція стає необхідною
Саме тут симуляція змінює підхід до тестування. Замість чекати, поки рідкісна ситуація виникне на дорозі загального користування, інженери можуть відтворити її віртуально. Сценарій можна повторити сотні або тисячі разів, контролюючи окремі змінні:
- Погоду
- Інтенсивність руху
- Швидкість автомобіля
- Конфігурації сенсорів
- Дорожню інфраструктуру
Отже, модель валідації — це не вибір між віртуальними та фізичними випробуваннями. Це пов’язаний цикл: симуляція допомагає визначити, що варто дослідити далі, а контрольовані фізичні випробування дають додаткові свідчення про поведінку системи.
Симуляція також уможливлює автоматизацію, якої не досягти лише фізичними випробуваннями. Команди розробки дедалі частіше інтегрують віртуальну валідацію в безперервні процеси розробки: оновлення програмного забезпечення запускають автоматизовані регресійні кампанії на основі заздалегідь визначених бібліотек сценаріїв. Це допомагає раніше виявляти проблеми, послідовніше оцінювати зміни та прискорювати розробку, не знижуючи впевненості в результатах.
Подальший розвиток
У міру розвитку автомобілів валідація стає не лише інженерним, а й інформаційним завданням. У майбутніх процесах розробки дедалі частіше поєднуватимуть:
- Валідацію на основі сценаріїв
- Специфікації ASAM OpenSCENARIO та ASAM OpenDRIVE
- Симуляцію із замкненим контуром
- Інтеграцію сенсорів і електронних блоків керування (ECU)
- Безперервне регресійне тестування
- Виконання тестів у хмарному масштабі
Мета — не просто виконувати більше тестів, а створювати процеси валідації, які постійно вимірюють охоплення, виявляють прогалини та підтверджують, що програмне забезпечення працює безпечно в міру розвитку систем.
У майбутньому успіх залежатиме не лише від створення інтелектуальних автомобілів, а й від розробки процесів валідації, здатних розвиватися разом із ними.
Нагадаємо, перехід до автомобілів із ШІ змушує виробників переосмислювати автомобільну електроніку та її спроможність відповідати потребам систем в обчисленнях, пам’яті та енергії.
 Штучний Інтелект
 Ad Lucem
